磁悬浮运动平台的积分自适应反步控制

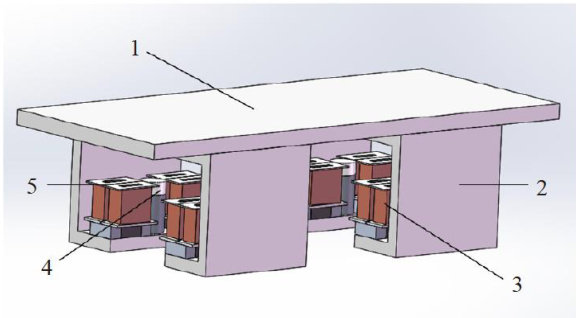
打开文本图片集
中图分类号:TH133.3;TH39 文献标志码:A DOI:10.16385/j.cnki.issn.1004-4523.202401019
瑾,(,)
Integral adaptive backstepping control of magnetic suspension motion platform
YUXiaohua, JIN Chaowu, ZHOUJin, YU Min (College of MechanicalandElectricalEngineering,Nanjing Universityof Aeronauticsand Astronautics,Nanjing 21oo16,China)
Abstract:agticviatiotopafogatagssuchioesatio,bseofarlotio and minimalmaintenacearemploydieldssuchassiconductraufacturingndpresoegieing.Hwever,eotol systemofamaeicvitatoopatfoelodiolgitssshseesiet,pes andlongstlintifrqutlyuetlyingypaameesdinglodapacityeadystatefoandosig acuracyTodressisb,sepotealatecstepgtrolgpacstoli backsteppingotrol.ailetoiatetaticspsiootelisopoatedintoacstepgfrok. Simulationandexperimentalesultsdemonsrtetattheproposedcontrolerefectivelyresoesthisusencounteredbyteagetic levitationotioplatfounderbackstepgcotolensubjectedtodisturbancs,threbyeaningstrogobstessadimprovingboth dynamic and static performance.
Keywords:magnetic suspensionmotion platform;backstepping control;adaptive method; integrating element
磁悬浮运动平台也称电磁平台,具有能耗低、无机械接触、无需润滑以及寿命长等优点1,在能源交通、机械工程、精密制造等领域被广泛应用。(剩余12688字)
